用户可通过打印机控制面板或 AtomForm Studio 设备页自定义打印设置。因机型硬件差异,实际可配置选项可能有所不同,请以实际界面为准。
¶ 打印设置位置
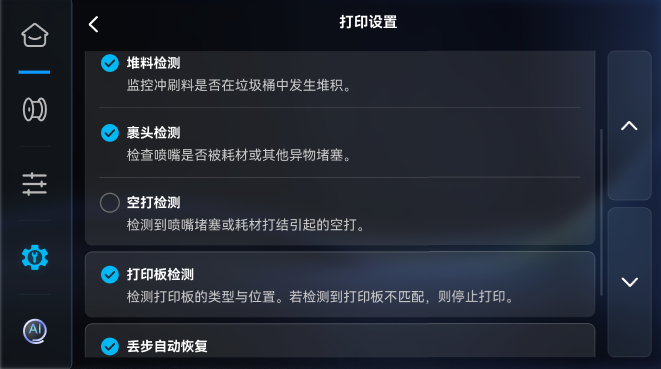
¶ 打印机控制面板
点击设置 > 打印设置,选择开启/关闭相应功能。
¶ AtomForm Studio 设备页
进入设备页,点击右上角单打印机控制,在校准与设置右侧选择打印设置,选择开启/关闭相应功能。
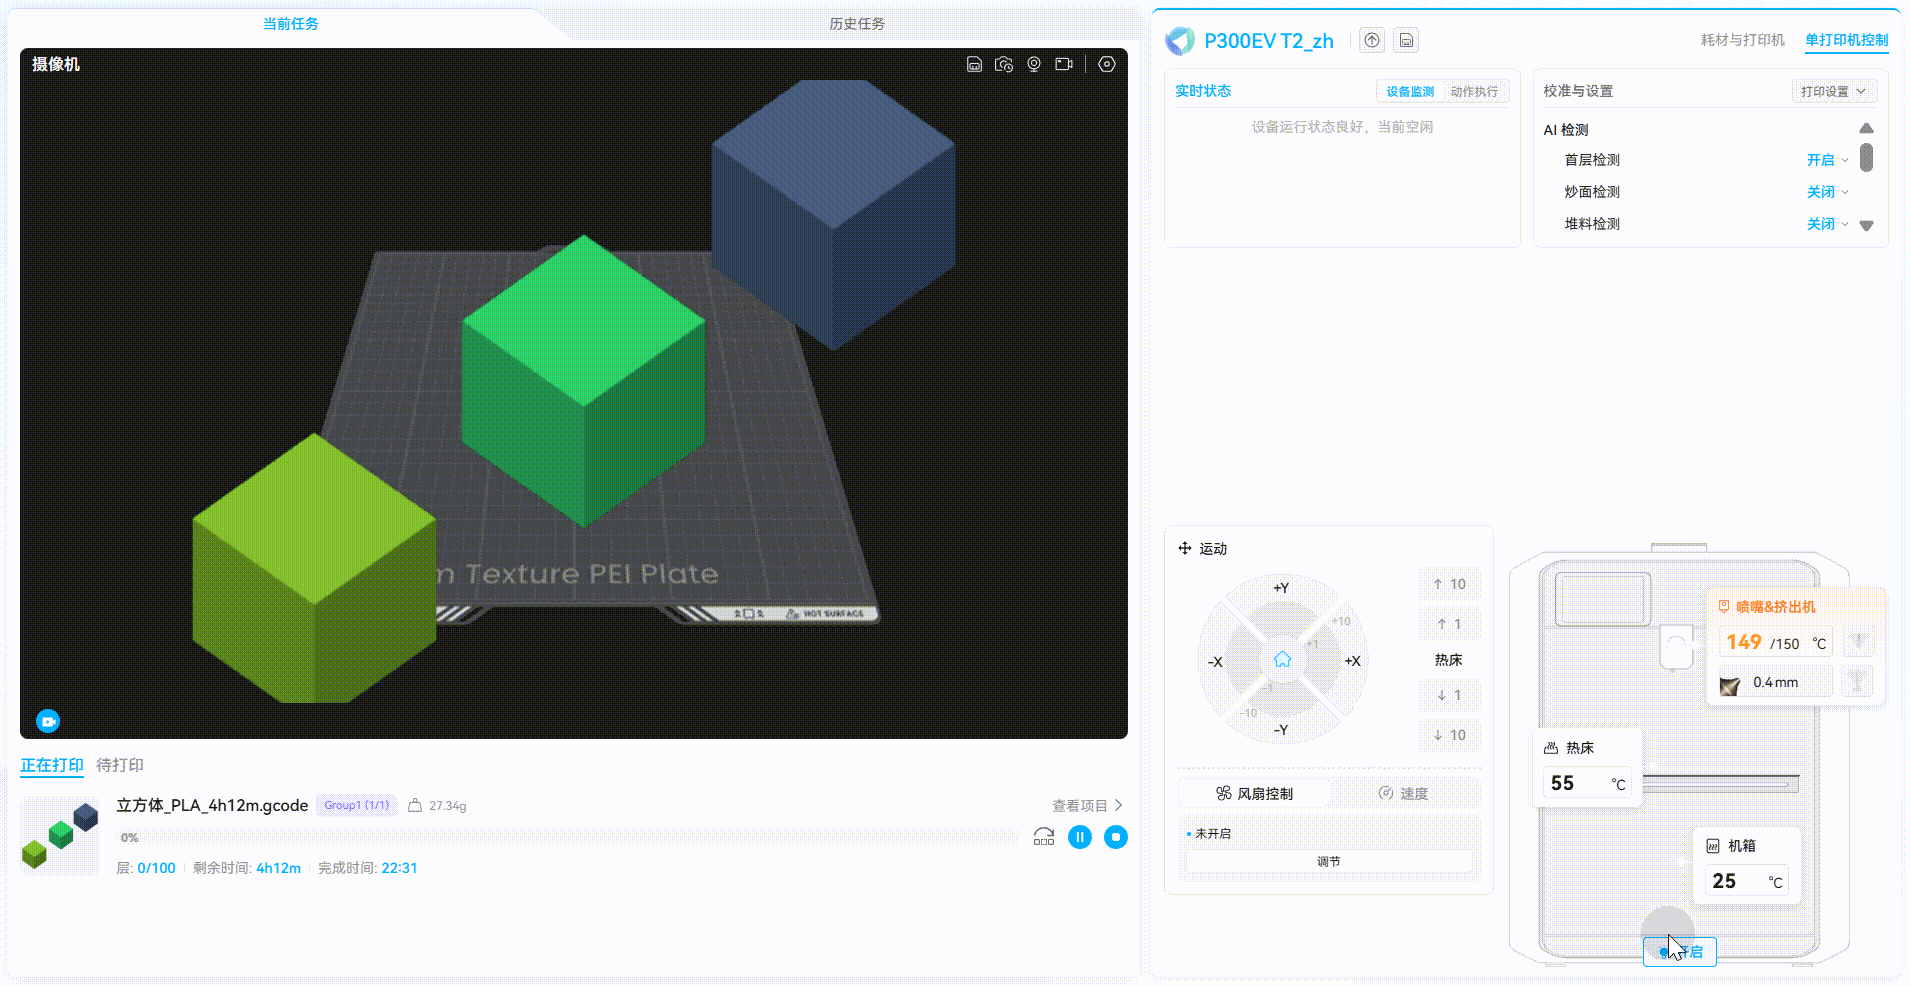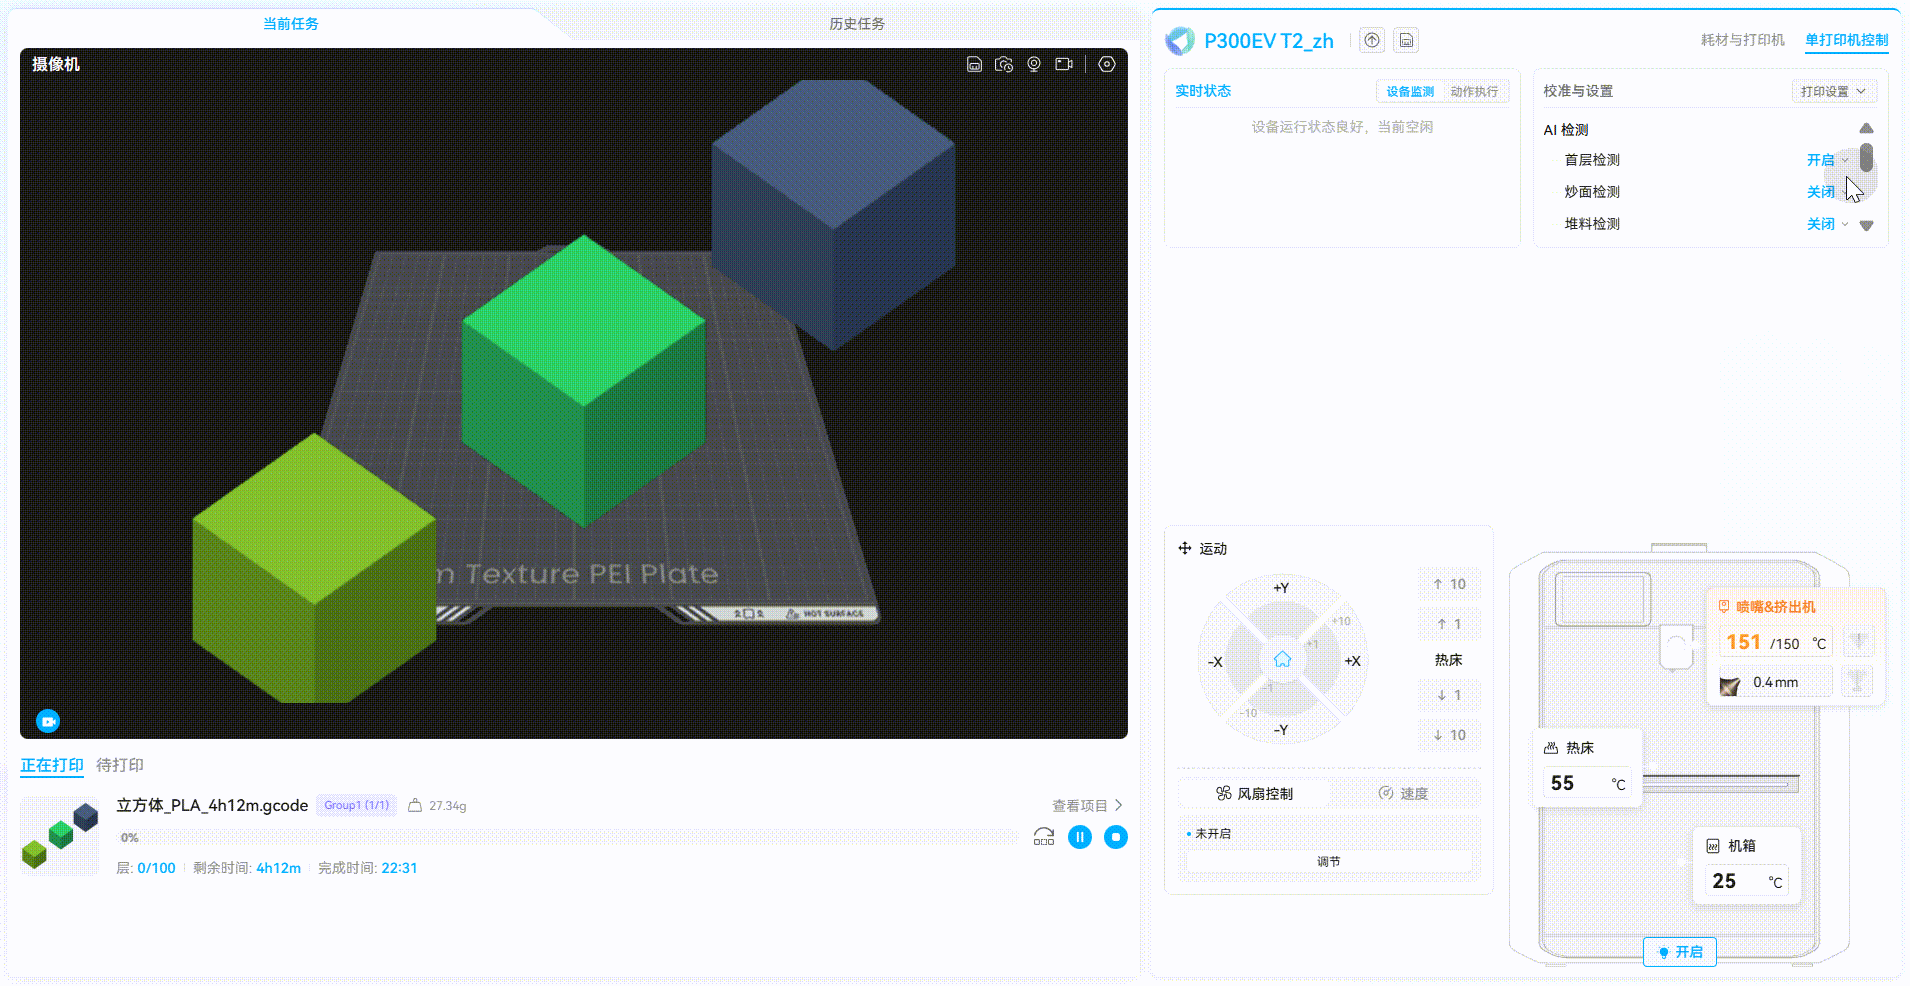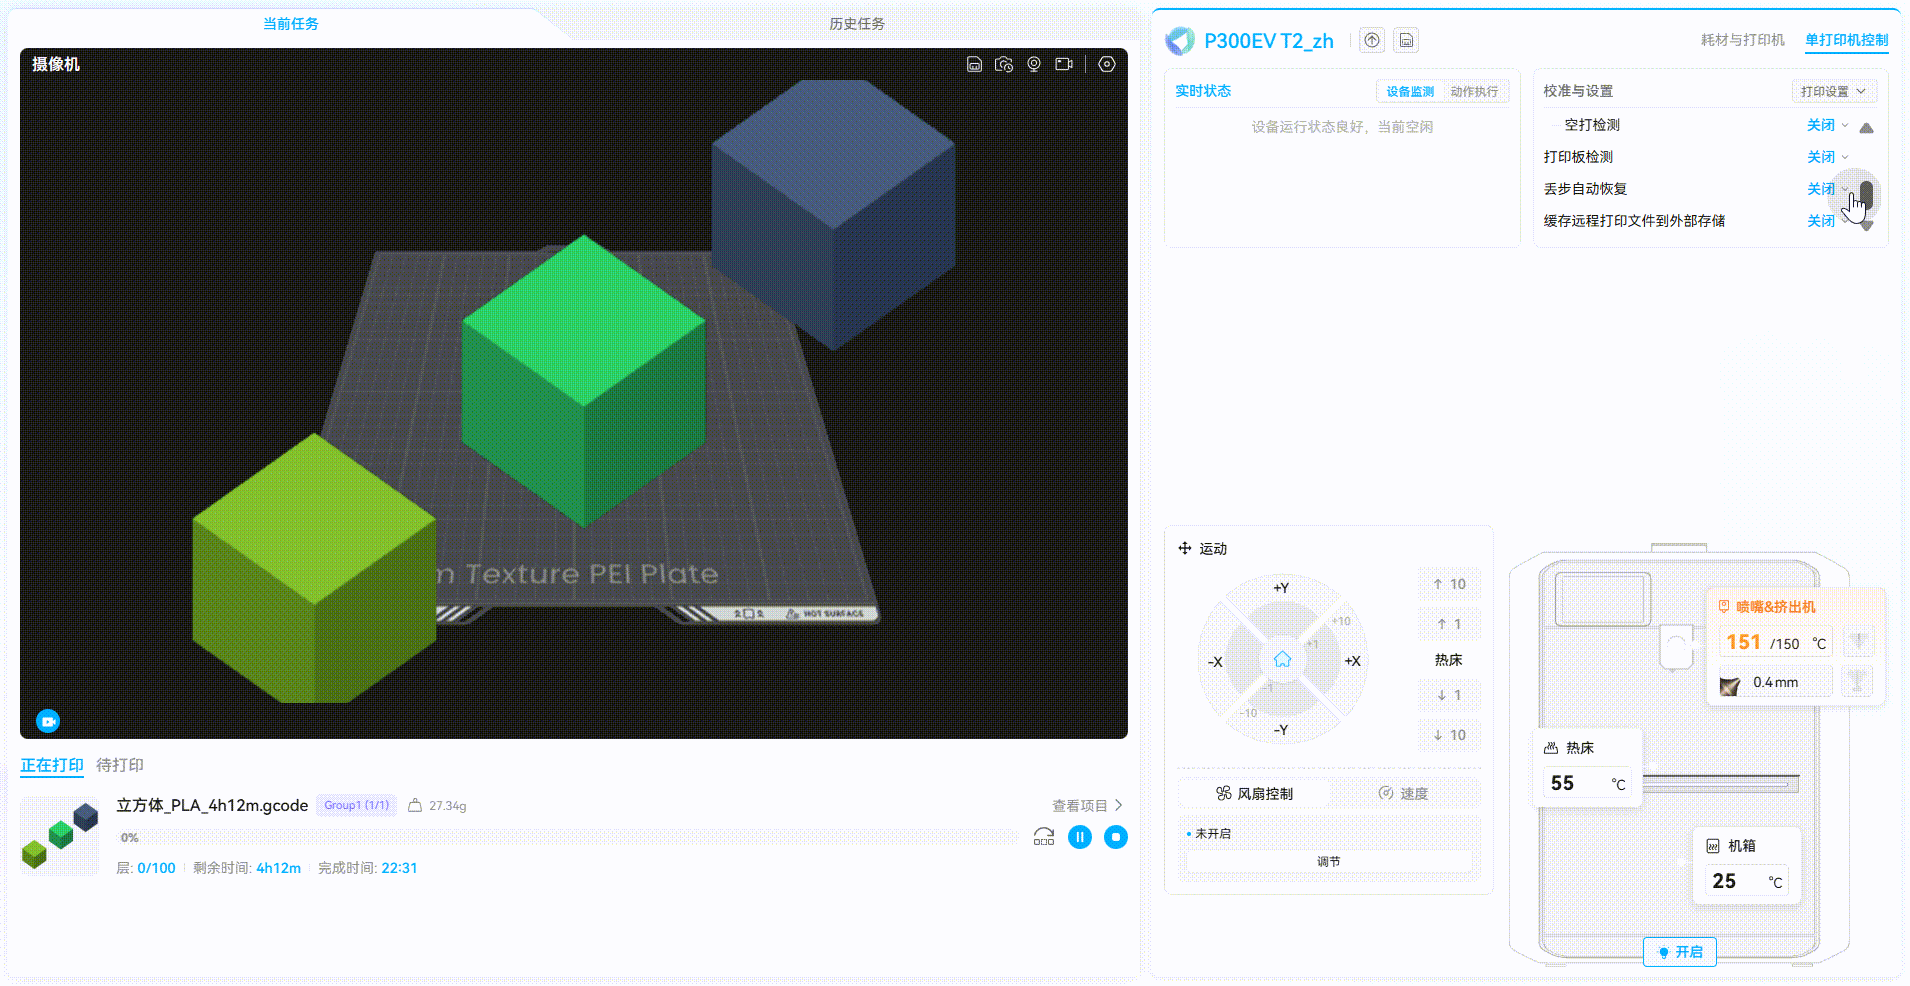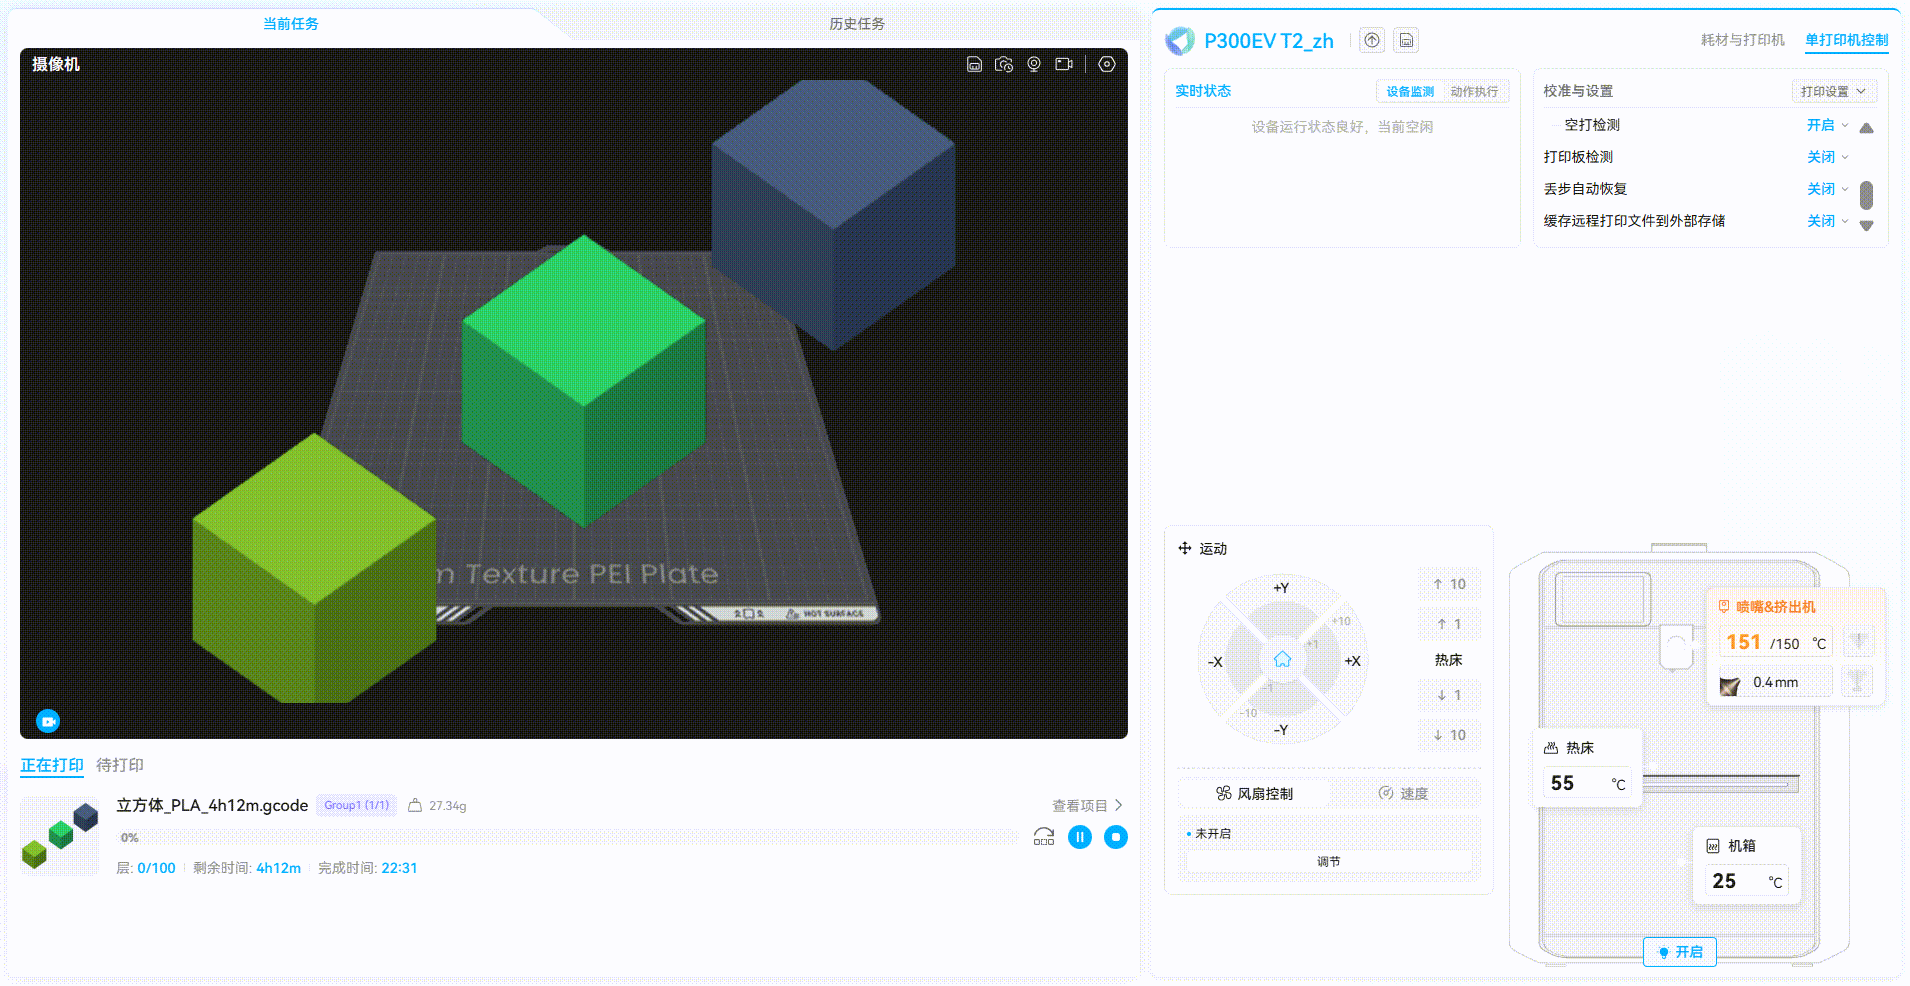
¶ 打印设置项
¶ AI 检测
¶ 首层检测
首层是影响打印成功率的关键环节。如果首层出现缺失、附着不良、翘起或出现缝隙,后续打印通常会继续失败。该功能主要针对“缺失”类首层缺陷进行识别,并为后续翘起、缝隙等缺陷识别做数据准备。
喷嘴摄像头会根据 G-code 规划拍照路径,在首层打印过程中或首层完成后采集图像,并通过视觉算法判断首层线条是否完整、是否存在缺失区域。
典型场景:
- 首层未正常挤出;
- 局部断线;
- 喷嘴距离平台过高;
- 平台附着力不足;
- 耗材未及时送出;
- 模型刚开始打印就已经出现失败趋势。
¶ 炒面检测
炒面是指 3D 打印过程中模型由于脱落、悬空打印或层间断裂,导致耗材无法沉积在预定位置,而在空气中被连续挤出,形成无序、散乱的长丝线团。该故障会导致后续的模型无法继续成型,并造成耗材浪费与工具头被缠绕的风险。
该功能利用喷嘴摄像头或机箱摄像头在打印周期内进行实时画面采集,通过计算机视觉算法,在图像中检索具有高密度、不规则、纤维状特征的几何拓扑区域。一旦算法判定图像特征符合线团形态,系统会自动暂停当前的 G-code 打印指令。
典型场景:
- 模型中途与热床脱粘(物理移位);
- 打印大角度悬空结构时未添加支撑(悬空盲打);
- 耗材在打印过程中发生严重的层间断裂;
- 模型因高速横移时受到撞击而断裂;
- 局部结构由于翘曲被喷嘴撞击而移位,导致后续路径悬空挤出。
¶ 堆料检测
堆料检测用于识别打印过程中材料在局部区域异常堆积的情况。堆料可能导致喷嘴碰撞、模型表面损坏、喷嘴粘料,甚至进一步发展为裹头或炒面。
喷嘴摄像头观察打印区域,通过视觉模型判断是否存在材料异常堆积。
典型场景:
- 局部过挤出;
- 支撑区域坍塌后材料堆积;
- 模型局部翘起后喷嘴持续挤料;
- 打印路径异常导致材料堆在同一区域;
- 模型失败后平台上出现明显料团。
¶ 裹头检测
裹头是指因首层附着不良或局部翘曲,导致熔融的耗材未能正常沉积在打印床上,而是顺着喷嘴向上翻卷、包裹住加热块及喉管的现象。该现象会导致热端线束被拉扯,甚至造成整套热端硬件的损坏。
该功能主要依赖喷嘴摄像头在每层打印结束、或定时回原点擦嘴的间歇,对喷嘴及加热块的外观进行视觉比对。算法会提取热端固有的刚性边缘轮廓,并检查其下方和四周是否存在异常体积膨胀、异色包裹、或黏连异物的几何特征。
典型场景:
- 模型首层翘曲导致塑料逆向向上翻卷;
- 喷嘴表面积碳严重,导致后续挤出的耗材产生“拉丝回吸”;
- 打印软料(如 TPU)时由于漏料导致长丝盘旋包裹加热块;
- 硅胶隔热套破损或位移,导致熔融耗材渗入隔热层内部;
- 喷嘴出现微小漏料,高温耗材从螺纹处慢性溢出并包裹热端。
¶ 空打检测
空打是指打印机依然按照既定的 G-code 路径在 X/Y/Z 轴上运动,但实际上喷嘴里已经没有耗材挤出的工况。该现象会导致后续的模型出现物理断层或空心,并使设备产生无意义的空转。
喷嘴摄像头会实时捕捉当前打印层的最顶层表面,视觉算法会持续监测喷嘴下方是否真的有新的“新鲜熔融线条”沉积。如果工具头在大幅度横移,但下方的模型表面没有任何几何厚度增加或颜色更新,算法即判定发生空打,并中断打印以进行报错。
典型场景:
- 耗材断线:耗材丝在进料口或导料管内发生物理脆断,导致工具头空转;
- 挤出机滑丝/啃料:挤出轮将耗材表面啃出一个凹槽,导致齿轮失去抓地力,无法继续向前推料;
- 严重硬性堵头:高熔点残渣(如碳纤维颗粒或碳化黑点)死死堵住喷嘴孔眼,塑料完全无法流出;
- 耗材打结缠绕:料盘上的长丝发生交叉缠绕死结,挤出机拉不动料,导致供料中断;
- 电机过热丢步:挤出机电机由于长时间高温工作触发过热保护,停止旋转。
¶ 打印板检测
喷嘴摄像头会识别打印板上的定位特征,并分别检测左右侧位置,用于判断打印板是否安装,以及打印板位置是否正确。该功能可减少人工检查步骤,避免用户漏装打印板、打印板放歪或打印板未完全放到位导致的打印失败。
典型场景:
- 用户忘记安装打印板;
- 打印板放反、放歪、未贴合磁吸平台;
- 打印板左右偏移过大;
- 更换打印板后位置不一致;
- 机器需要确认是否允许继续打印。
¶ 丢步自动恢复
丢步是指步进电机在高速横移、急停或遭遇物理撞击时,实际运动的物理位置落后于控制板发出的脉冲指令,导致后续所有打印层的 X/Y 轴整体发生物理错位。该功能旨在通过传感器的闭环反馈,在发生错位的瞬间自动纠正偏差,让机器重回正确路径。
一旦检测到丢步,系统会暂停 G-code 打印指令,控制工具头返回原点(Homing)重新校准绝对坐标,在补偿完丢失的步数后,再返回原中断点继续打印。
典型场景:
- 喷嘴撞击翘曲模型:模型悬空或局部过热导致边缘向上翘起,成为障碍物,被工具头高速横移时猛烈撞击;
- 打印速度及加速度过激:设定的加速度(如超过 25000 mm/s²)超过了电机磁场的物理极限,导致电机短暂失步;
- 皮带及机械结构松动:同步带长时间受热拉伸变松,在高速换向时产生跳齿、滑齿;
- 外部物理干预:用户在打印过程中不小心用手触碰了正在高速运动的龙门架或工具头;
- 导轨异物卡阻:线轨或光轴上不小心掉落了断裂的耗材碎屑、扎带等异物,导致机械滑块运行阻力骤增。
¶ 缓存远程打印文件到外部存储
缓存远程打印文件到外部存储是指在执行云端或局域网远程打印任务时,打印机将接收到的打印指令文件(通常为 G-code 或预切片项目文件)先完整下载并存储到设备外接的存储介质(如 USB 闪存盘)中,随后再由本地系统读取并执行打印。该功能旨在规避网络波动对打印过程的干预,并保障数据的本地留存。
典型场景:
- 网络连接意外中断:打印中途路由器重启、Wi-Fi 信号丢失或云端服务器出现偶发性断连;
- 局域网带宽拥堵:同一网络下有大流量数据吞吐,导致远程数据传输速率产生瞬间骤降;
- 大体积文件打印:包含复杂高密度网格、多色换料信息的高解析度模型文件,需要占用较大存储空间;
- 脱机重复打印需求:用户通过远程发送一次文件后,后续需要在设备端物理面板上直接触发多次相同模型的打印;
- 设备内存(RAM/Flash)受限:打印机主板自带的暂存空间无法容纳完整的复杂打印文件,需借由外部介质进行大容量数据缓冲。